Bin Picking leicht gemacht
Ungeordnet bereitgestellte Teile zuverlässig automatisiert zu greifen, gehört zu den anspruchsvollsten Aufgaben der industriellen Automation. Dafür braucht es ein präzises Zusammenspiel aus Bildverarbeitung, Software und Robotik. Die Software LHRobotics.Vision erschließt Bin Picking für vielfältige Anwendungen und bietet jetzt einen erweiterten Funktionsumfang.
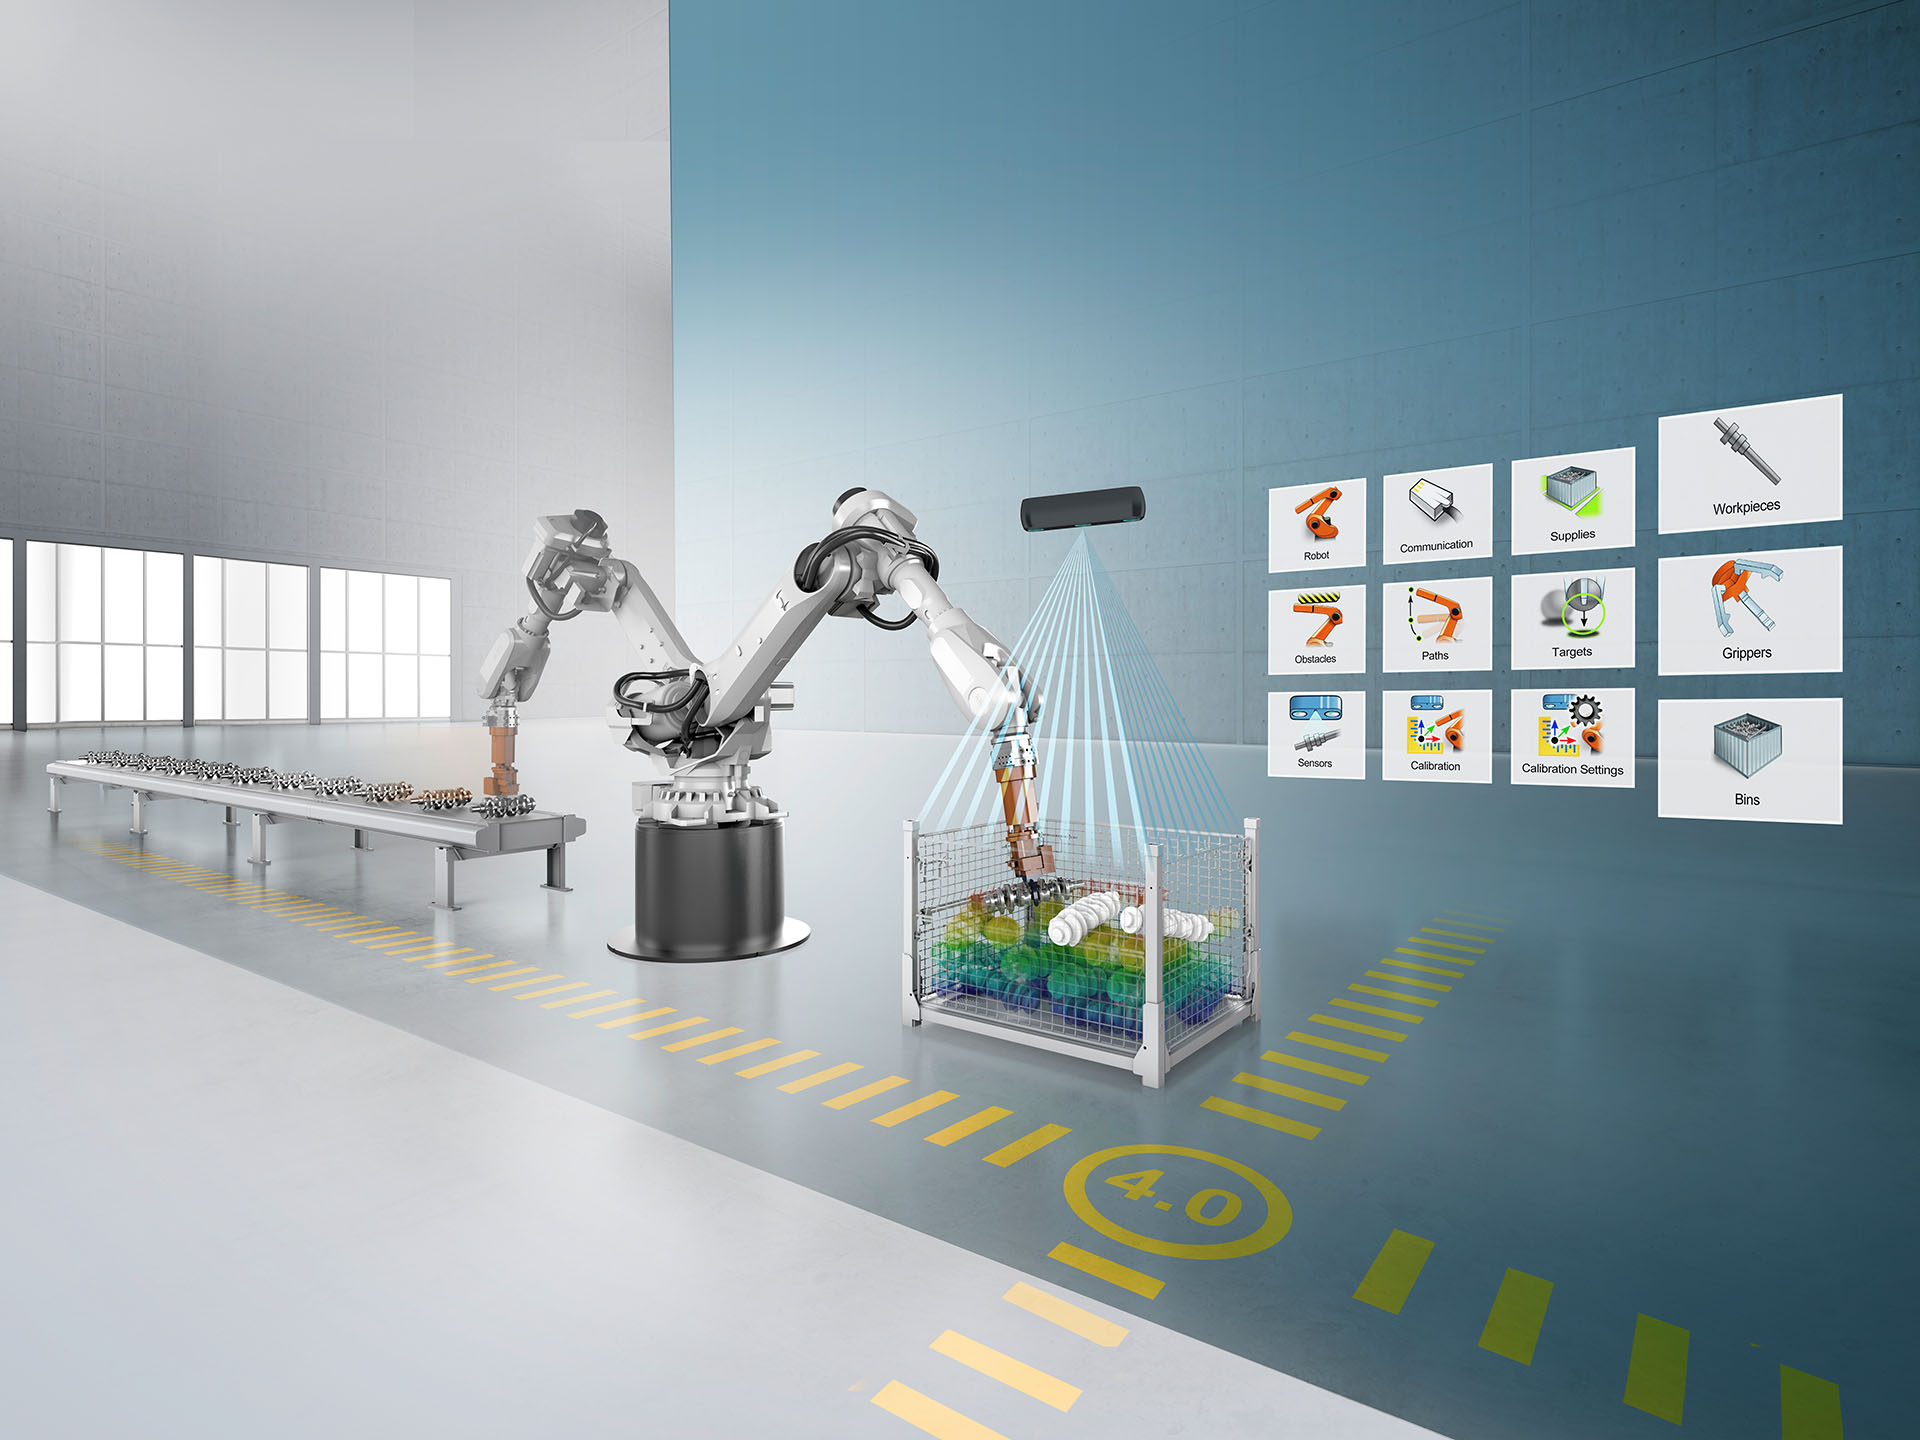
Bin Picking, der „Griff in die Kiste“, beschreibt die automatisierte Entnahme ungeordnet liegender Werkstücke aus einem Behälter. Was für Menschen intuitiv ist, stellt Roboter vor komplexe Herausforderungen: Sie müssen Teile erkennen, kollisionsfrei greifen, korrekt ausrichten und lageorientiert ablegen. Unabdingbar ist dafür die exakte Abstimmung von Bildverarbeitung, Software, Greifertechnik und Robotik. Der wirtschaftliche Nutzen liegt auf der Hand: höhere Produktivität, sinkende Stückkosten und eine spürbare Entlastung des Bedienpersonals von monotonen Aufgaben.
Technologiepaket für Bin Picking
Zentrales Element des Technologie-pakets der Liebherr-Verzahntechnik GmbH ist die Software LHRobotics. Vision, die die präzise Identifikation und Auswahl von Objekten sowie die kollisionsfreie Entnahme steuert. Je nach Funktionsumfang unterstützt sie zusätzlich die Roboterbahnplanung bis zum definierten Ablagepunkt und – optional – die Simulation kompletter Anlagen. Für den Einsatz wird ein projektorbasiertes 3D-Vision-System zur Erfassung der Bilddaten benötigt.
Software LHRobotics.Vision Funktionsumfänge
NEU: Bezieht auch Roboter, Umgebung und Ablage ein und ermöglicht die Bewertung und Optimierung des Entleerungsgrads.
Einfache Einrichtung und skalierbare Funktionen
Die Einrichtung der Anwendung erfolgt über eine intuitive, grafisch geführte Benutzeroberfläche in klar strukturierten Schritten – von der Definition der Werkstücke und Greifpunkte über die Konfiguration von Greifer, Behälter und Robotermodell bis hin zur Berücksichtigung von Hindernissen und möglichen Kollisionen im gesamten Arbeitsraum.
Die Software ist modular aufgebaut und in verschiedenen Ausbaustufen verfügbar (siehe Kasten oben: Funktionsumfänge): von Basisfunktionen für die Werkstückerkennung über erweiterte Funktionen für die Bahnplanung bis hin zur optionalen Simulation kompletter Zellen. Neu ist eine Detect-Funktion für einfache Depalettieranwendungen, die den Einstieg in automatisierte Prozesse erleichtert.
So entsteht ein durchgängiger Prozess für die sichere Teileentnahme und – je nach Lizenzumfang – auch für Ablage und Bahnplanung (siehe Kasten oben: Bin Picking in vier Schritten). Ergänzend tragen Machbarkeitsprüfungen und Unterstützung bei der Auslegung zu einer sicheren Umsetzung bei.
Bin Picking in vier Schritten
NEU: Verdeckte oder überlagernde Teile werden erkannt, und die Greifstrategie wird automatisch angepasst, um Fehlgriffe und Beschädigungen zu vermeiden.
Erweiterte Funktionen für mehr Prozesssicherheit
Aktuelle Erweiterungen erhöhen zusätzlich die Prozesssicherheit: Eine KI-gestützte Segmentierung von Punktwolken blendet irrelevante Bereiche gezielt aus und beschleunigt die Objekterkennung. Auch die Simulationsfunktion wurde weiter ausgebaut: Neben Greifer und Behälter wird nun die komplette Zelle inklusive Roboter, Umgebung und Ablage berücksichtigt. Dadurch lassen sich Abläufe und Materialflüsse noch realitätsnäher abbilden – vom ersten Griff bis zur finalen Positionierung. So werden Risiken frühzeitig sichtbar, Varianten lassen sich vor der Inbetriebnahme testen und Anwendungen gezielt absichern.